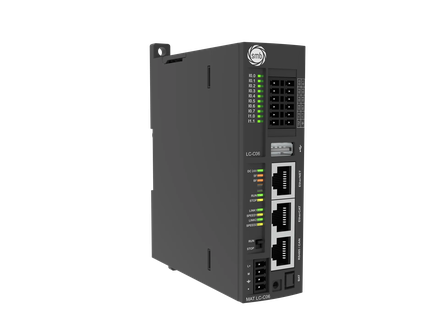
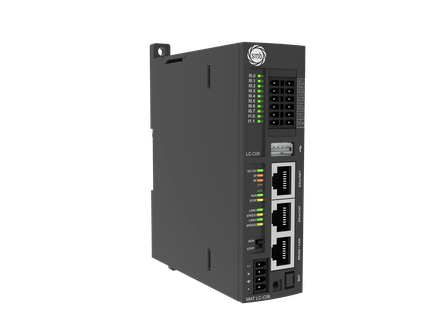
Tek Eksen Motion CPU (SoftMotion)Çok Eksen Motion CPU (Robotik / CNC destekli)
KontrolMotion Kontrol Fonksiyonları
SoftMotion; tek eksen motion kontrol, enterpolasyon, elektronik dişli ve elektronik kam dahil SoftMotion komut setiSoftMotion; tek eksen motion kontrol, enterpolasyon, elektronik dişli ve elektronik kam komut setine ek olarak robot kinematiği ve CNC fonksiyonu
Enerji kesintisinde tipik 112 saat saklama; harici pil ile en az 1 yıl. Doğruluk: ayda 60 saniyeden az sapma
GenelGösterge LED'leri
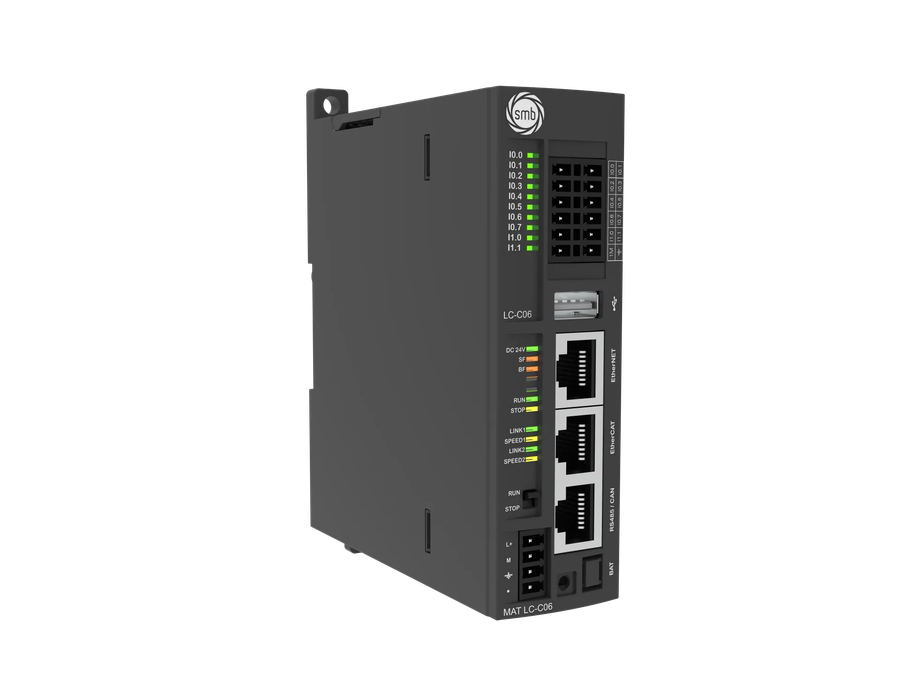
24 V besleme (yeşil), SF sistem hatası (kırmızı), BF bus hatası (kırmızı), RUN (yeşil), STOP (sarı), Link1/Link2 (yeşil), SPEED1/SPEED2 (sarı), I0.0-I1.1 giriş göstergeleri (yeşil)
GenelKullanıcı Program Belleği
32 MB
GenelProgramlama Dilleri
IEC 61131-3: CFC / FBD / LD / IL / ST / SFC
GenelProgramlama Yazılımı
CODESYS programlama platformu SP18 sürümü
GenelUzak I/O Genişleme
1 master istasyon; CAN üzerinden 32 CAN slave istasyon (277C); 128 EtherCAT slave modülü, her modülde en fazla 8 sinyal modülü
GenelYerel I/O Genişleme
En fazla 4 rack; ana rack 11 modül (güç modülü, CPU, röle modülü ve 8 sinyal modülü), slave rack 10 modül
ElektrikselAnma Besleme Gerilimi
24 VDC
ElektrikselBesleme Gerilim Aralığı
20.4-28.8 VDC
ElektrikselBus Besleme Akımı
1.6 A
ElektrikselBus Besleme Gerilimi
+5 VDC
ElektrikselGiriş Akımı
0.8 A
ElektrikselGüç Tüketimi
19.2 W
PerformansBit Komut Yürütme Hızı
0.015 µs/adım
PerformansKayan Nokta Komut Yürütme Hızı
1.0 µs/adım
HaberleşmeCANopen Fonksiyonları
CANopen Manager otomatik başlatma, opsiyonel slave yoklama, slave başlatma, NMT, senkron üretim/tüketim, heartbeat üretimi ve etkinleştirme zamanı oluşturma
HaberleşmeCANopen Hız / Mesafe
1000 kbit/s → 25 m; 800 → 50 m; 500 → 100 m; 250 → 250 m; 125 → 500 m; 50 → 1000 m; 20 → 2500 m
HaberleşmeCANopen Portu
1 × CAN; CANopen DS301 standart protokolü (motion control için DS402); bir master en fazla 32 slave istasyon sürer
HaberleşmeEtherCAT Fonksiyonları
Dağıtık saat (DC) ve yedeklilik yapılandırması, başlangıç parametre yapılandırması, PDO parametre ve eşleme yapılandırması, bus çevrim süresi ve başlangıç satıcı/ürün kimliği doğrulaması
HaberleşmeEtherCAT Portu
1 × EtherCAT, 100 Mbps adaptif, 100 m doğrudan bağlantı; master başına 128 EtherCAT slave istasyonu
HaberleşmeEtherNET Portu
1 × EtherNET, 10/100 Mbps adaptif, UDP_PPI protokolü; kablo başına 100 m doğrudan bağlantı; UDP_PPI 16, TCP 32 bağlantı
Standart giriş 500 m; yüksek hızlı sayıcı girişi ekranlı 50 m; ekransız 300 m
Giriş / ÇıkışDijital Giriş Lojik Seviyeleri
Lojik 1: min. 15 VDC / 2.5 mA; Lojik 0: maks. 5 VDC / 1 mA
Giriş / ÇıkışDijital Giriş Tipi
Leak / source
Giriş / ÇıkışDijital Giriş İzolasyonu
500 VAC, 1 dakika (saha ve lojik arasında)
Giriş / ÇıkışEntegre Dijital Giriş
10 adet
Giriş / ÇıkışYüksek Hızlı Sayıcı
Toplam 6 kanal; tek faz 6 × 500 kHz; iki faz 4 × 250 kHz
MekanikBoyutlar (G × Y × D)
34 × 115 × 100 mm
KorumaBesleme ve Arayüz Koruması
Besleme ters bağlantı koruması ve ani gerilim emme; haberleşme portu yıldırım koruması
KorumaTers Polarite Koruması
Var
Altı haberleşme arayüzü tek CPU'da
EtherCAT, CANopen, Ethernet, RS-485/Modbus, USB ve OPC UA aynı işlemcide. Hareket ağı, saha cihazları ve üst sistem raporlaması ayrı bir ağ geçidi gerektirmez.
CODESYS ve PLCopen DS402
CODESYS V3.5 platformunda PLCopen DS402 hareket kütüphanesi, SoftMotion ve CNC. Eksen programı, sürücüye özel bir dile bağlı kalmadan standart fonksiyon bloklarıyla yazılır.
500 kHz sayıcılar entegre
On adet entegre dijital giriş ve altı adet 500 kHz sayıcı kanalı CPU üzerinde. Yüksek hızlı bir enkoder veya akış sayacı için ek modül gerekmez.
Katalogda kayıtlı özellikler
1 GHz işlemciCODESYS tabanlıgerçek zamanlı Linux32 MB program ve veri belleği64 KB kalıcı bellekgenişletilebilir G/Çgerçek zaman saati için harici pil desteği1,5 GHz işlemci