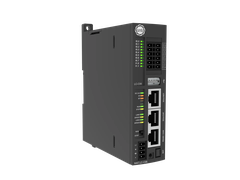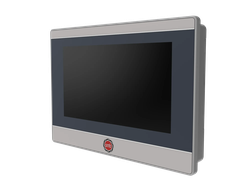
Kontrolcüden kabloya tek set
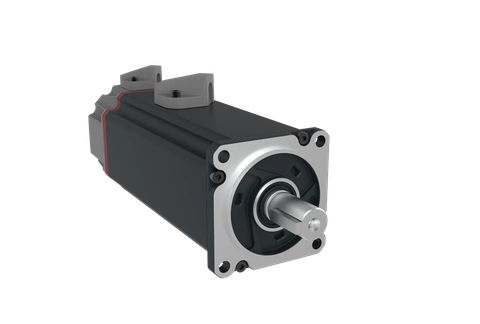
Kontrolcü, sürücü, motor, kablo ve konnektör birbiriyle doğrulanmış olarak gelir; arayüz sorunu sahada değil masada çözülür.
Portal ve robot eksenleriyle hızlı, düzenli istifleme.
Paletleme sistemleri kutuları, torbaları ve kasaları hat sonunda istifler. Portal tipi paletleyicilerde X, Y ve Z eksenleri ile döner tutucu, çevrim süresi ve yük güvenliği arasında denge kurar.
Örtüşen eksen hareketleri çevrimi kısaltır.
Z ekseni sürekli yük taşır; fren ve direnç planlanır.
İvme sınırlaması yükün kaymasını önler.
Kontrolcü, sürücü, motor, kablo ve konnektör birbiriyle doğrulanmış olarak gelir; arayüz sorunu sahada değil masada çözülür.
EtherCAT, CANopen, Modbus RTU, CODESYS ve CiA 402: makineniz kapalı bir ekosisteme bağlanmaz.
Boyutlandırmadan devreye almaya kadar aynı ekip; sahada ve uzaktan, Türkçe.
Kılavuz, CAD, ESI/EDS ve firmware Doküman Merkezi'nde; seçtiğiniz her ürün belgesiyle gelir.
Makinenin nasıl sürüldüğü ve bu iş için seçtiğimiz SMB ürünleri.
Paletleme sistemleri kutuları, torbaları ve kasaları hat sonunda istifler. Portal tipi paletleyicilerde X, Y ve Z eksenleri ile döner tutucu, çevrim süresi ve yük güvenliği arasında denge kurar.
Hat sonunda verim, istifleme çevriminin hattın hızına yetişmesidir.
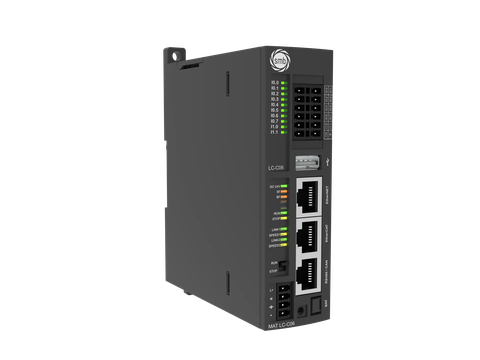
Portal eksenleri EtherCAT üzerinden SDU3 sürücüler ve SM13 motorlarla, dikey Z ekseni frenli motorla sürülür. MAT-LC CPU istif desenlerini ve sırayı yönetir; fotoelektrik sensörler ürün varlığını algılar.
Ürün ve tutucu kütlesi, portal kursları, hedef çevrim ve istif yüksekliği gerekir.
Kutular gerçek ürünleri gösterir; tıklayınca seriye gidersiniz.
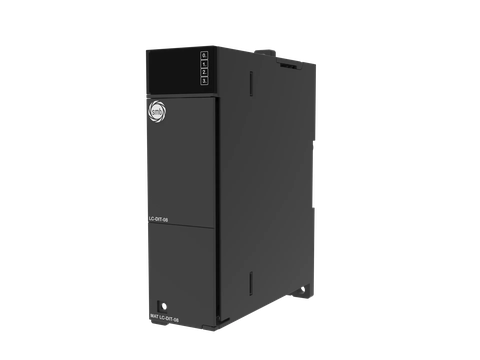 MAT-LC-DIT-08
PLC Dijital Giriş Modülü — 8 × 24 V DC
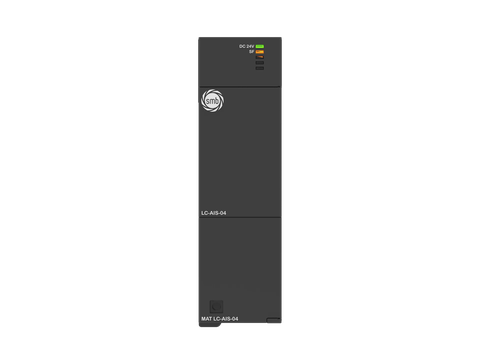 MAT-LC-DIT-16
PLC Dijital Giriş Modülü — 16 × 24 V DC
 MAT-LC-AIS-04
PLC Analog Giriş Modülü — 4AI × 12-bit
 MAT-LC-AQS-04
PLC Analog Çıkış Modülü — 4AQ × 12-bit
 MAT-LC-DQT-16
PLC Dijital Çıkış Modülü — 16 × 24 V DC
 MAT-LC-DQT-08
PLC Dijital Çıkış Modülü — 8 × 24 V DC
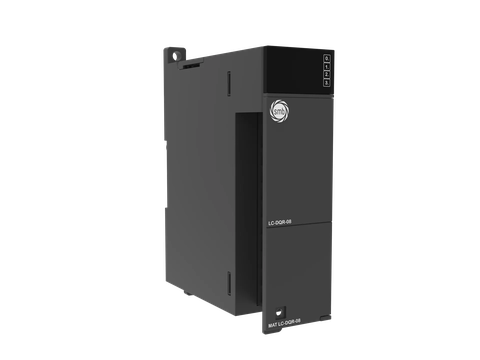 MAT-LC-DQR-16
PLC Dijital Çıkış Modülü — 16 × Röle
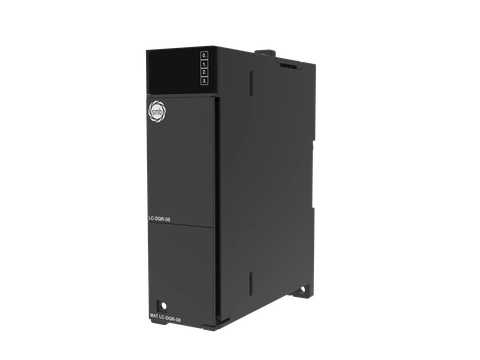 MAT-LC-DQR-08
PLC Dijital Çıkış Modülü — 8 × Röle
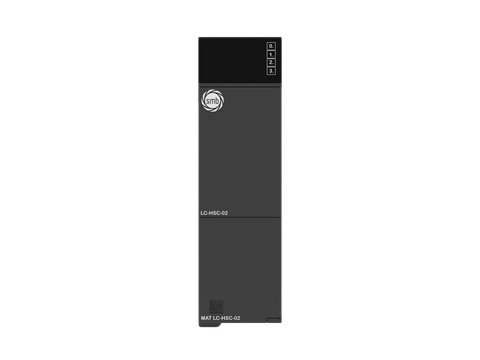 MAT-LC-HSC-02
Programmable Logic Controller Module High Speed Counter 2 x Differential/Single-Ended
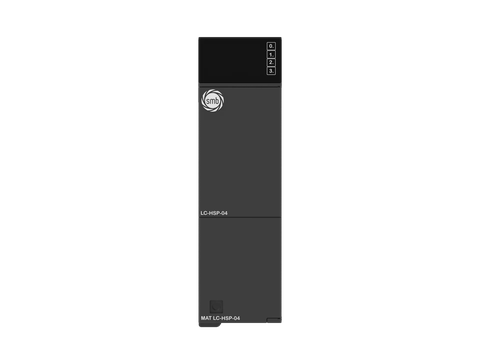 MAT-LC-HSP-04
Programmable Logic Controller Module High Speed Pulse 4 x Differential/Single-Ended
Endüstriyel switch; kontrolcü, operatör paneli ve mühendislik bilgisayarı arasındaki Ethernet trafiğini dağıtır. Mimarinin parçasıdır, SMB kataloğunun değil.
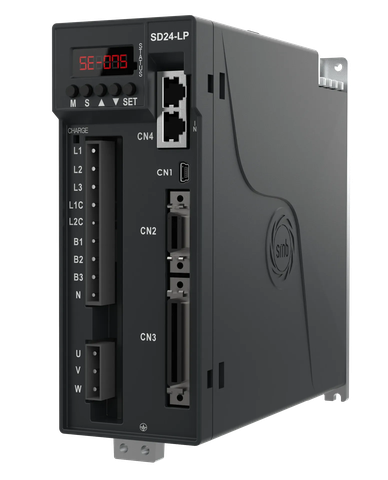 SD24-LP-04-D1-E
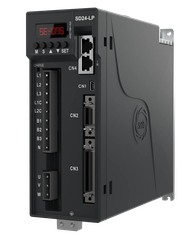
SD24-LP 400 W Tek/Üç Faz 220 V AC EtherCAT Servo Sürücü
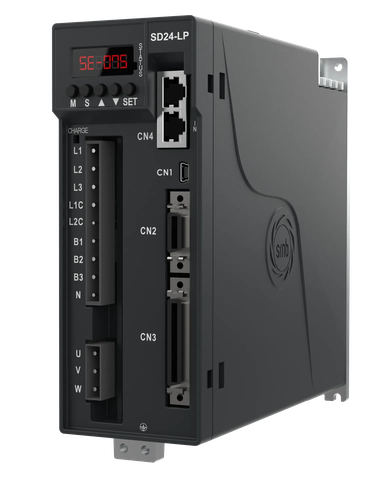 SD24-LP-07-D1-E
SD24-LP 750 W Tek/Üç Faz 220 V AC EtherCAT Servo Sürücü
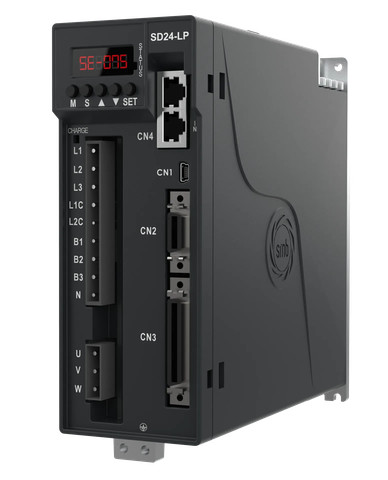 SD24-LP-10-D1-E
SD24-LP 1 kW Tek/Üç Faz 220 V AC EtherCAT Servo Sürücü
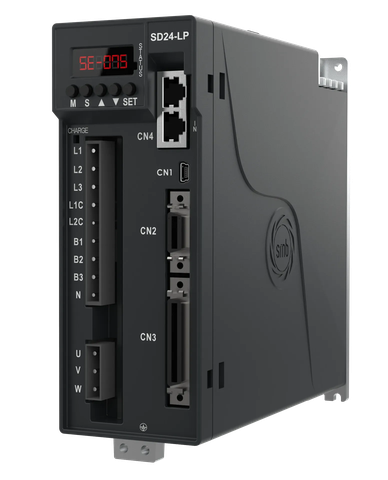 SD24-LP-15-D1-E
SD24-LP 1,5 kW Tek/Üç Faz 220 V AC EtherCAT Servo Sürücü
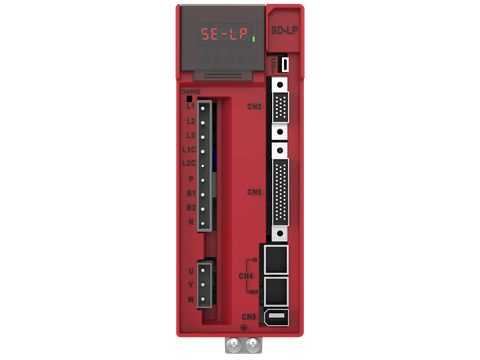 SD-LP-04-D1-E
SD-LP 400 W Tek/Üç Faz 220 V AC EtherCAT Servo Sürücü
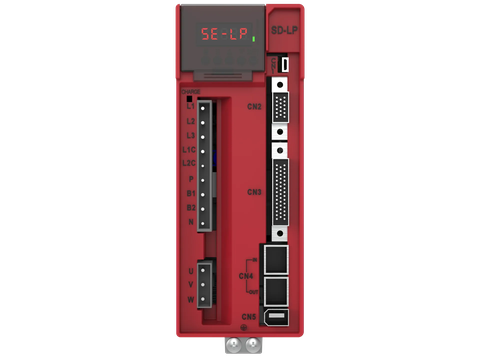 SD-LP-07-D1-E
SD-LP 750 W Tek/Üç Faz 220 V AC EtherCAT Servo Sürücü
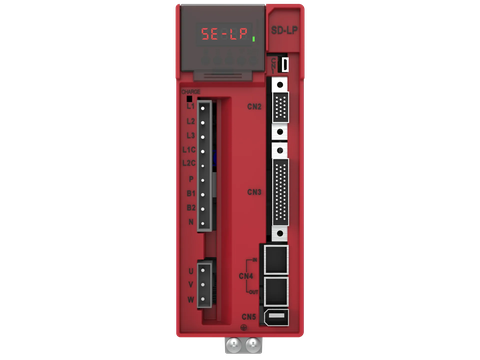 SD-LP-10-D1-E
SD-LP 1 kW Tek/Üç Faz 220 V AC EtherCAT Servo Sürücü
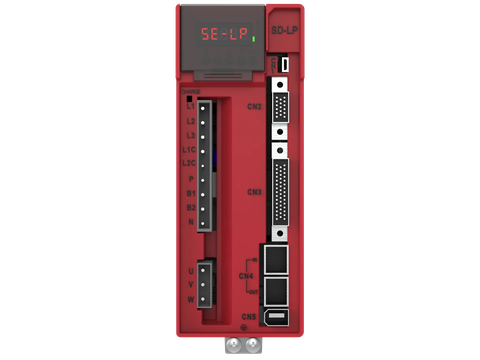 SD-LP-15-D1-E
SD-LP 1,5 kW Tek/Üç Faz 220 V AC EtherCAT Servo Sürücü
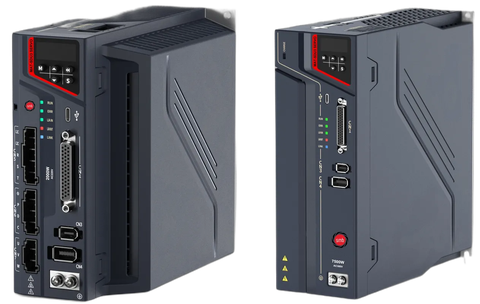 MAT-SDU3-MP-300-D3-E
SDU3 Serisi 3 kW Üç Faz 380 V AC EtherCAT Servo Sürücü
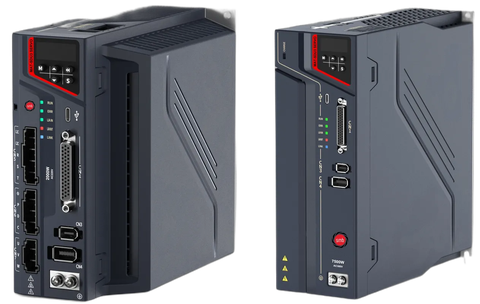 MAT-SDU3-MP-500-D3-E
SDU3 Serisi 5 kW Üç Faz 380 V AC EtherCAT Servo Sürücü
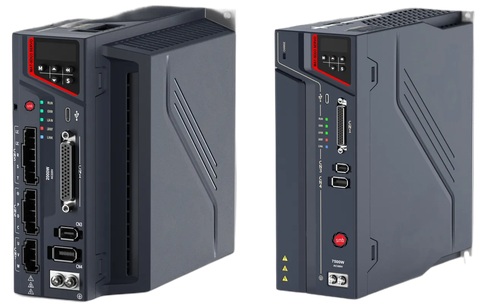 MAT-SDU3-MP-750-D3-E
SDU3 Serisi 7,5 kW Üç Faz 380 V AC EtherCAT Servo Sürücü
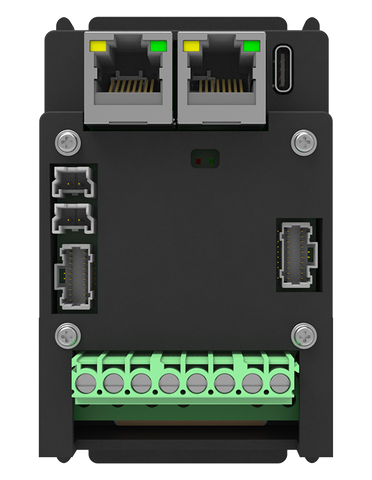
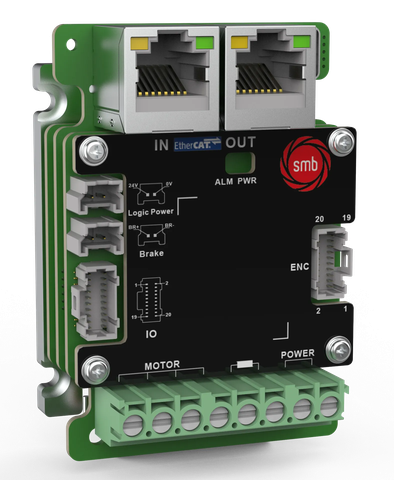 MAT-SDE3-LV-7020-NC-E
SDE3 Serisi 750 W EtherCAT Servo Sürücü — Kasasız
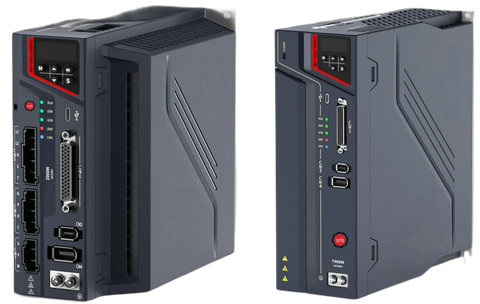
 MAT-SDE3-LV-7020-CS-E
SDE3 Serisi 750 W EtherCAT Servo Sürücü — Kasalı
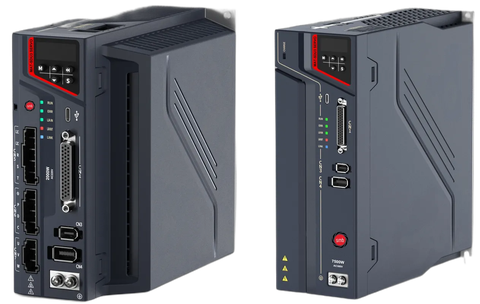
 MAT-SDU3-MP-040-D3-E
SDU3 Serisi 400 W Üç Faz 380 V AC EtherCAT Servo Sürücü
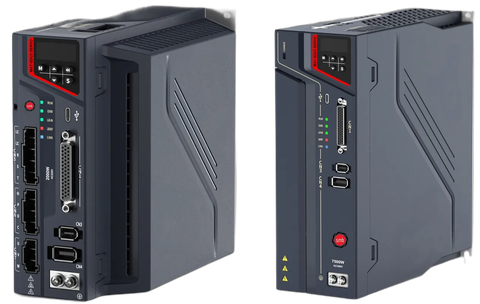
 MAT-SDU3-MP-075-D3-E
SDU3 Serisi 750 W Üç Faz 380 V AC EtherCAT Servo Sürücü
 MAT-SDU3-MP-100-D3-E
SDU3 Serisi 1 kW Üç Faz 380 V AC EtherCAT Servo Sürücü
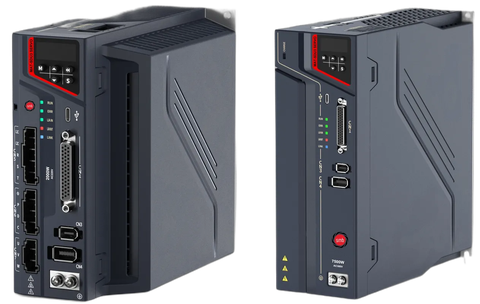 MAT-SDU3-MP-150-D3-E
SDU3 Serisi 1,5 kW Üç Faz 380 V AC EtherCAT Servo Sürücü
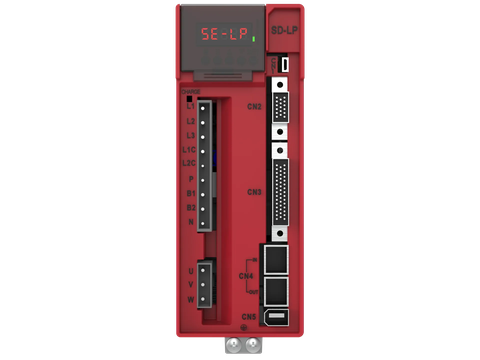 SD-LP-04-D1-C
SD-LP 400 W Tek/Üç Faz 220 V AC CANopen Servo Sürücü
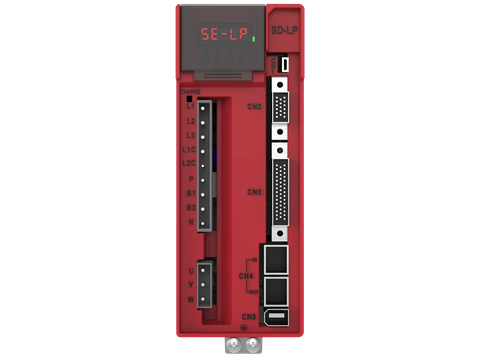 SD-LP-07-D1-C
SD-LP 750 W Tek/Üç Faz 220 V AC CANopen Servo Sürücü
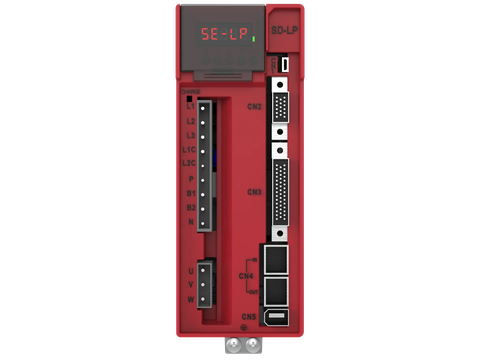 SD-LP-10-D1-C
SD-LP 1 kW Tek/Üç Faz 220 V AC CANopen Servo Sürücü
 SD-LP-15-D1-C
SD-LP 1,5 kW Tek/Üç Faz 220 V AC CANopen Servo Sürücü
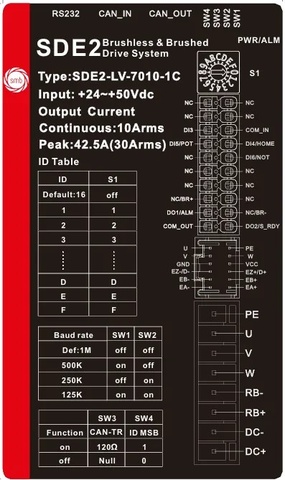
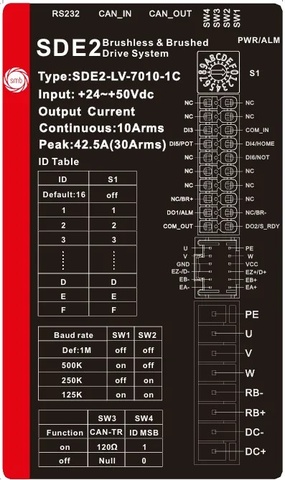 MAT-SDE2-LV-7010-CS-C
SDE2 Serisi 400 W CANopen Servo Sürücü — Kasalı
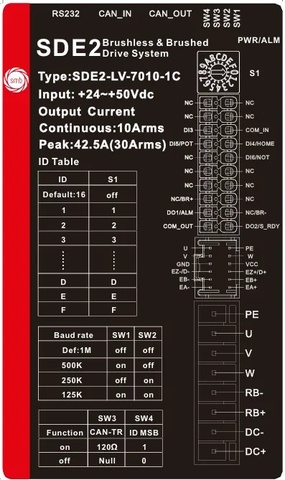 MAT-SD2E2-LV-7030-CS-C
SD2E2 Serisi 2 × 1,2 kW Çift Eksen CANopen Servo Sürücü — Kasalı
SMB kontrolcüleri CODESYS ile programlanır: IEC 61131-3 dilleri, tümleşik hareket kontrolü ve makine mantığı ile eksenleri tek projede toplayan bir ortam.
PLCopen Motion Control fonksiyon blokları her eksene aynı standart arayüzü kazandırır; böylece sahada kanıtlanmış makine kodu projeden projeye taşınır.
SMB servo sürücüleri CiA 402 sürücü profilini uygular: EtherCAT ve CANopen üzerinde aynı durum makinesi, aynı çalışma modları.
Her eksenin görevi, kontrol modu ve o eksendeki sürücü–motor çifti.
CSP · EtherCAT
CSP · EtherCAT
PP · EtherCAT
CSV · Modbus RTU
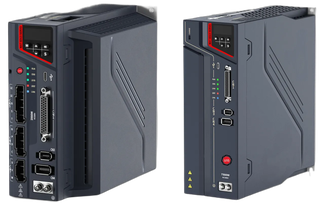
 Sürücü
SD-LP Serisi
220 V AC tek/üç faz beslemeli, 400 W–1,5 kW aralığında Modbus, CANopen ve EtherCAT seçenekli kompakt servo sürücü ailesi.
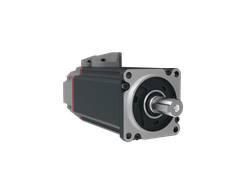 Motor
SM06 Flanş Ailesi
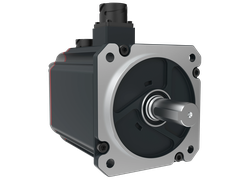
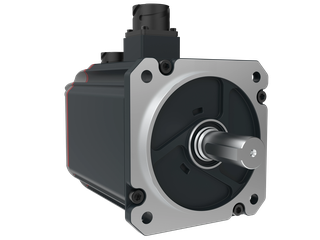
60 mm gövdeli 220 V AC servo motorlar; 200–400 W, mutlak, BiSS ve artırımlı enkoder ile fren seçenekleri.
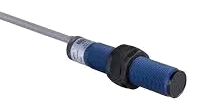 Motor
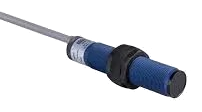
Fotoelektrik Sensörler
M8 gövdeli fotoelektrik sensörler; 110 mm–1 m algılama mesafesi, PNP/NPN, NO/NC çıkış.
CSP: senkron konum · CSV: senkron hız · CST: senkron tork · PP: profil konum. Seri seçimi yük ve besleme gerilimine göre kesinleşir.
Gereksinimden desteğe; her adımda kullanılan SMB ürünleri ve araçları.
Her eksenin hareket profili, yükü ve çevrim süresi toplanır; tork, hız ve atalet oranı eksen başına hesaplanır.
Ağ (EtherCAT, CANopen, Modbus RTU), kontrolcü ve eksen başına sürücü–motor eşleşmesi seçilir; güvenlik ve güç tarafı bu adımda çizilir.
Güç ve enkoder kabloları ayrı kanallardan, ekranları 360° bağlanarak çekilir; sürücü girişine EMI filtresi, rejeneratif yükte fren direnci konur.
CODESYS projesinde eksenler PLCopen blokları ile tanımlanır; sürücüler ESI/EDS dosyalarıyla ağa eklenir ve CiA 402 durum makinesiyle sürülür.
Kablolama ve yön kontrolünden sonra kazançlar ayarlanır, referanslama yapılır; operatör ekranı makinenin reçetelerini taşır.
Arıza kodları, yedek parça, firmware ve eğitim; aynı mühendislik ekibinden.
Donanım, yazılım, mühendislik ve yaşam döngüsü.
Kontrolcü, servo sürücü, motor, kablo ve konnektör; uyumu doğrulanmış tek set.
CODESYS projesi, PLCopen hareket blokları ve bu makineye özel uygulama bilgisi.
Boyutlandırma, mimari, devreye alma ve ayar; sahada ve uzaktan.
Kılavuzlar, ESI/EDS dosyaları, yedek parça ve eğitim.
Bu sektördeki mühendislerin en sık sorduğu konular; her biri cevaplar, kontrol listeleri ve arıza giderme adımlarıyla.