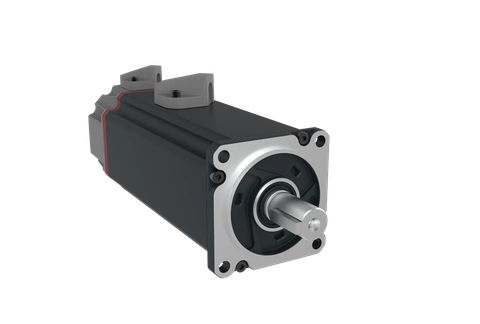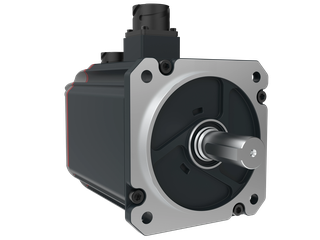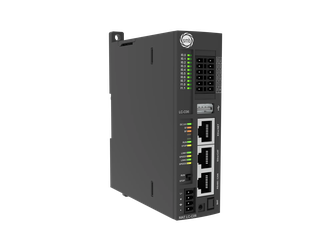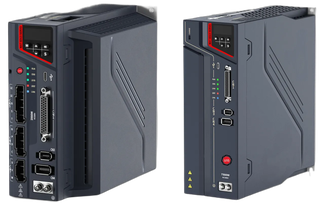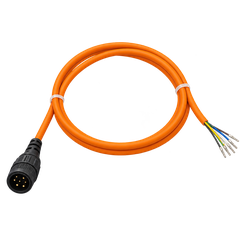
Kontrolcüden kabloya tek set
Kontrolcü, sürücü, motor, kablo ve konnektör birbiriyle doğrulanmış olarak gelir; arayüz sorunu sahada değil masada çözülür.
Rüzgâr yüküne karşı hassas azimut ve elevasyon takibi.
Anten ve uydu konumlayıcıları, çanağı azimut ve elevasyon eksenlerinde yavaş ama çok hassas hareket ettirir. Rüzgâr yükü sürekli bir bozucu torktur; redüktör, mutlak geri besleme ve fren sistemin güvenilirliğini belirler.
Sürekli bozucu tork RMS hesabına ve fren seçimine girer.
Düşük boşluklu redüktör ve doğru oran hassasiyeti belirler.
Çok turlu mutlak enkoder sahada referanslamayı kaldırır.
Kontrolcü, sürücü, motor, kablo ve konnektör birbiriyle doğrulanmış olarak gelir; arayüz sorunu sahada değil masada çözülür.
EtherCAT, CANopen, Modbus RTU, CODESYS ve CiA 402: makineniz kapalı bir ekosisteme bağlanmaz.
Boyutlandırmadan devreye almaya kadar aynı ekip; sahada ve uzaktan, Türkçe.
Kılavuz, CAD, ESI/EDS ve firmware Doküman Merkezi'nde; seçtiğiniz her ürün belgesiyle gelir.
Makinenin nasıl sürüldüğü ve bu iş için seçtiğimiz SMB ürünleri.
Anten ve uydu konumlayıcıları, çanağı azimut ve elevasyon eksenlerinde yavaş ama çok hassas hareket ettirir. Rüzgâr yükü sürekli bir bozucu torktur; redüktör, mutlak geri besleme ve fren sistemin güvenilirliğini belirler.
Takipte hassasiyet, rüzgârın ittiği ekseni yerinde tutabilmekle başlar.
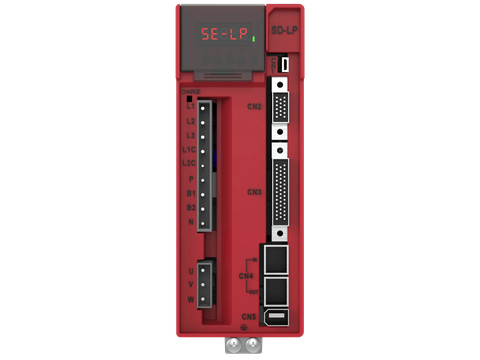
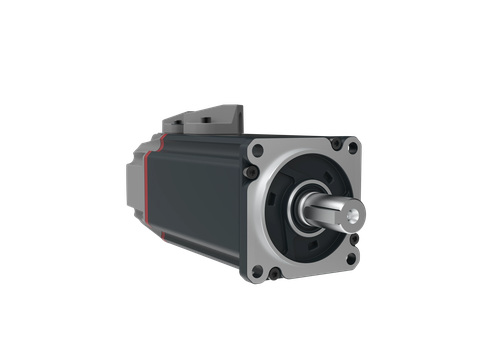
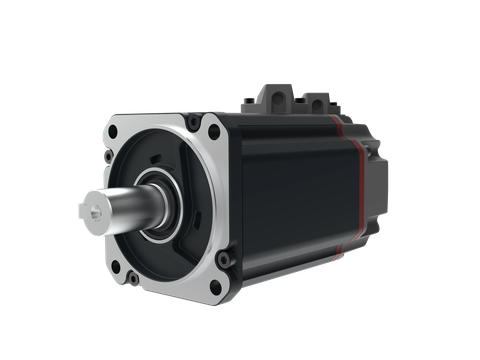
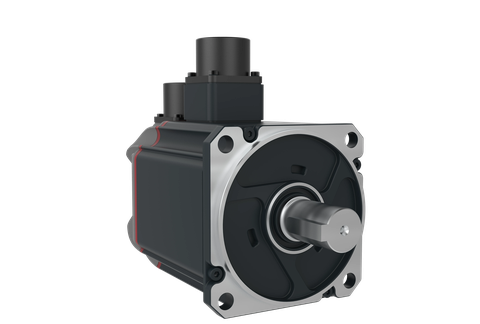
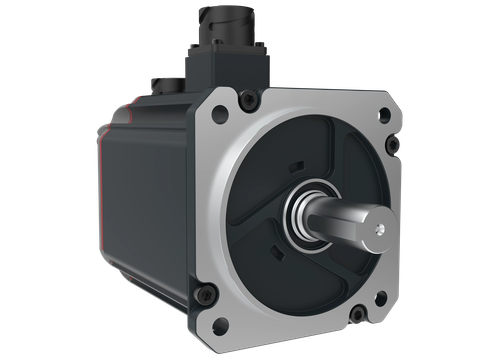
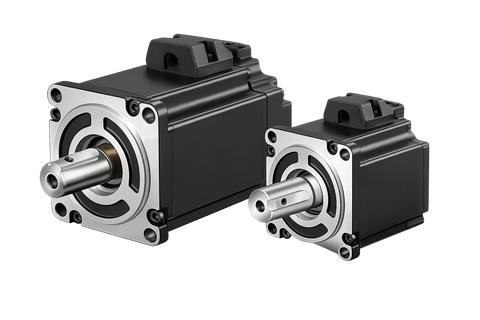
Azimut ve elevasyon eksenleri redüktörlü servo motorlarla sürülür: orta güçte SD-LP ve SM10, büyük çanaklarda SDU3 ve SM13. MAT-LC CPU takip programını çalıştırır; mutlak enkoder, enerji kesintisinden sonra konumu kaybettirmez.
Çanak ataleti, rüzgâr yükü, takip hızı ve ivmesi, redüksiyon oranı gerekir. Boyutlandırıcı motoru doğrular.
Kutular gerçek ürünleri gösterir; tıklayınca seriye gidersiniz.
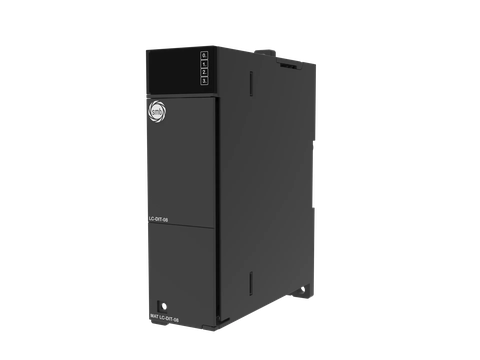 MAT-LC-DIT-08
PLC Dijital Giriş Modülü — 8 × 24 V DC
 MAT-LC-DIT-16
PLC Dijital Giriş Modülü — 16 × 24 V DC
 MAT-LC-AIS-04
PLC Analog Giriş Modülü — 4AI × 12-bit
 MAT-LC-AQS-04
PLC Analog Çıkış Modülü — 4AQ × 12-bit
 MAT-LC-DQT-16
PLC Dijital Çıkış Modülü — 16 × 24 V DC
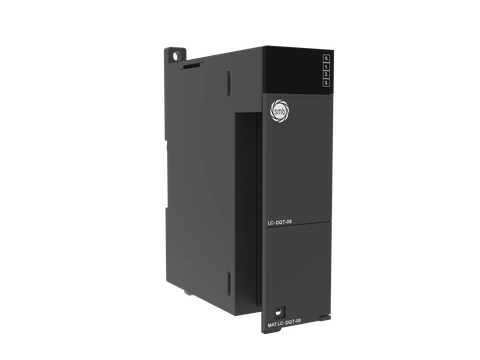 MAT-LC-DQT-08
PLC Dijital Çıkış Modülü — 8 × 24 V DC
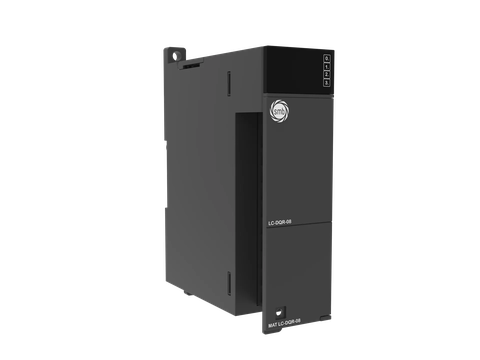 MAT-LC-DQR-16
PLC Dijital Çıkış Modülü — 16 × Röle
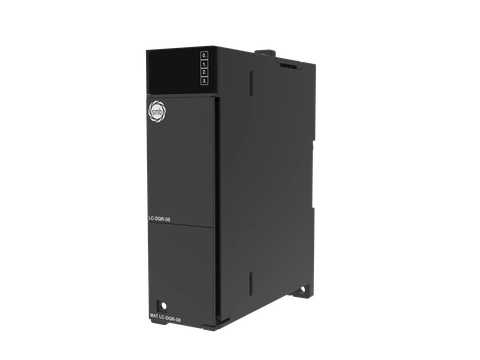 MAT-LC-DQR-08
PLC Dijital Çıkış Modülü — 8 × Röle
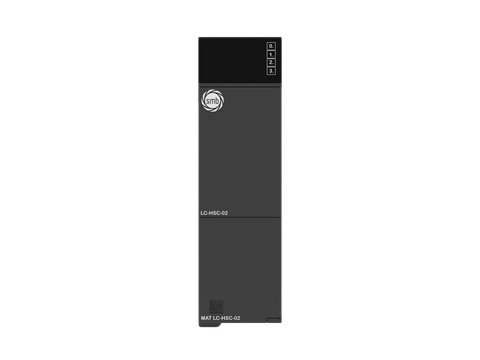 MAT-LC-HSC-02
Programmable Logic Controller Module High Speed Counter 2 x Differential/Single-Ended
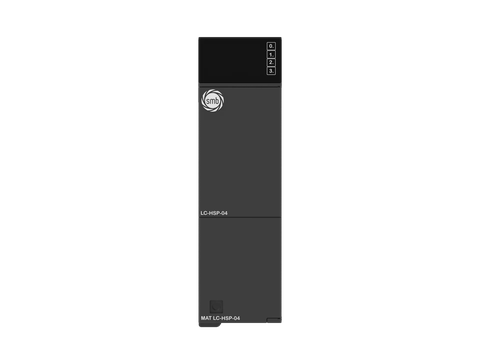 MAT-LC-HSP-04
Programmable Logic Controller Module High Speed Pulse 4 x Differential/Single-Ended
Endüstriyel switch; kontrolcü, operatör paneli ve mühendislik bilgisayarı arasındaki Ethernet trafiğini dağıtır. Mimarinin parçasıdır, SMB kataloğunun değil.
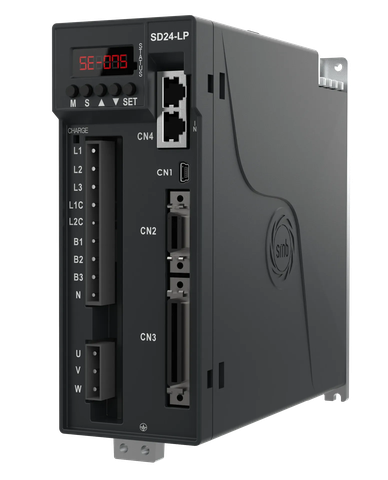 SD24-LP-04-D1-E
SD24-LP 400 W Tek/Üç Faz 220 V AC EtherCAT Servo Sürücü
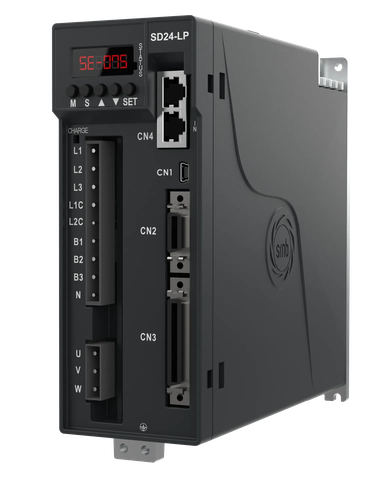 SD24-LP-07-D1-E
SD24-LP 750 W Tek/Üç Faz 220 V AC EtherCAT Servo Sürücü
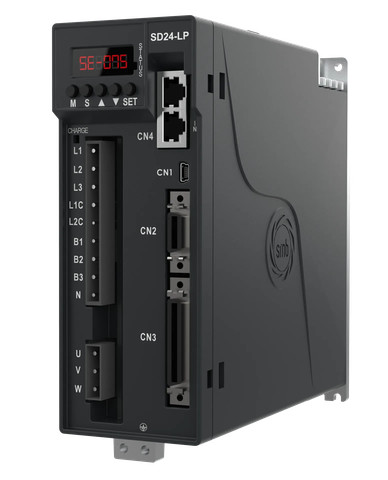 SD24-LP-10-D1-E
SD24-LP 1 kW Tek/Üç Faz 220 V AC EtherCAT Servo Sürücü
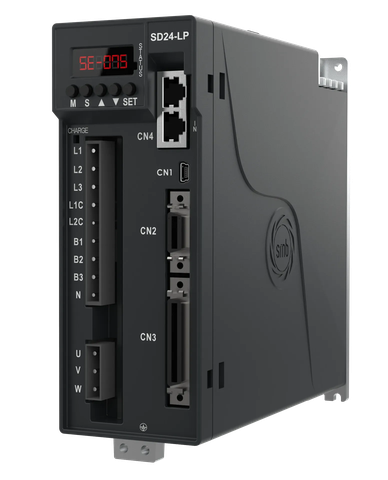 SD24-LP-15-D1-E
SD24-LP 1,5 kW Tek/Üç Faz 220 V AC EtherCAT Servo Sürücü
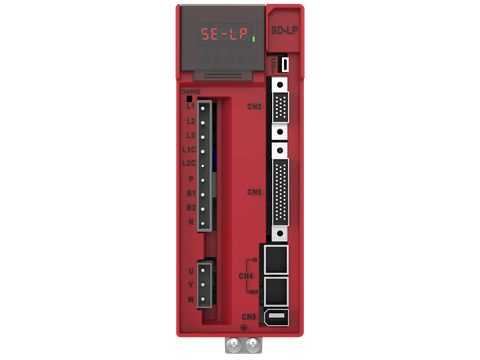 SD-LP-04-D1-E
SD-LP 400 W Tek/Üç Faz 220 V AC EtherCAT Servo Sürücü
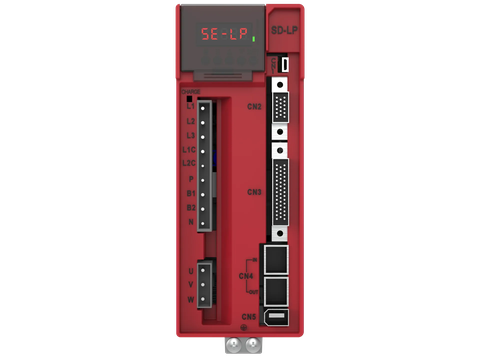 SD-LP-07-D1-E
SD-LP 750 W Tek/Üç Faz 220 V AC EtherCAT Servo Sürücü
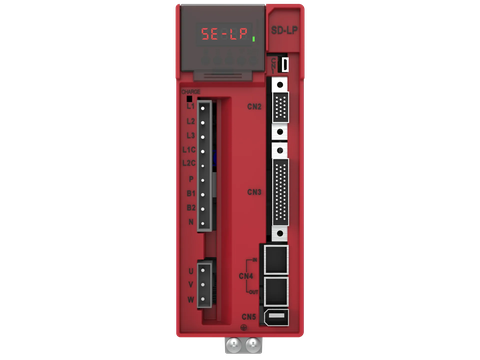 SD-LP-10-D1-E
SD-LP 1 kW Tek/Üç Faz 220 V AC EtherCAT Servo Sürücü
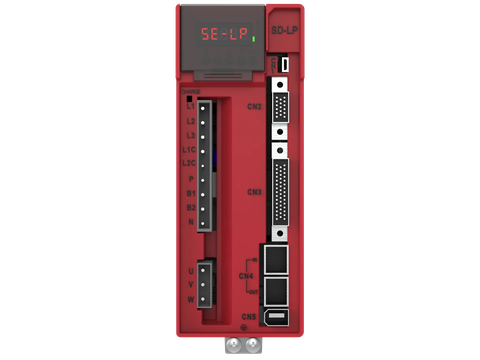 SD-LP-15-D1-E
SD-LP 1,5 kW Tek/Üç Faz 220 V AC EtherCAT Servo Sürücü
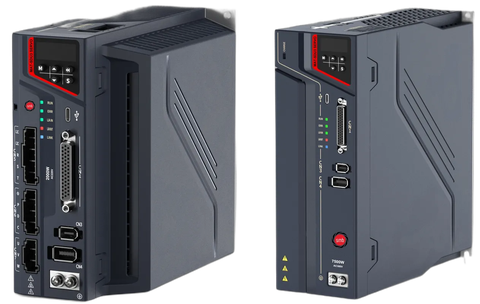 MAT-SDU3-MP-300-D3-E
SDU3 Serisi 3 kW Üç Faz 380 V AC EtherCAT Servo Sürücü
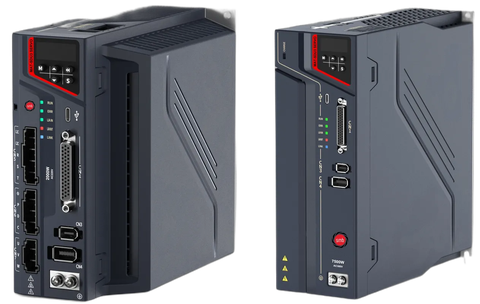 MAT-SDU3-MP-500-D3-E
SDU3 Serisi 5 kW Üç Faz 380 V AC EtherCAT Servo Sürücü
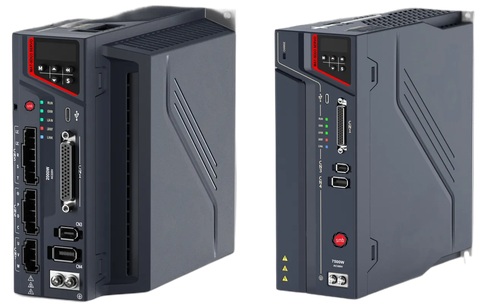 MAT-SDU3-MP-750-D3-E
SDU3 Serisi 7,5 kW Üç Faz 380 V AC EtherCAT Servo Sürücü
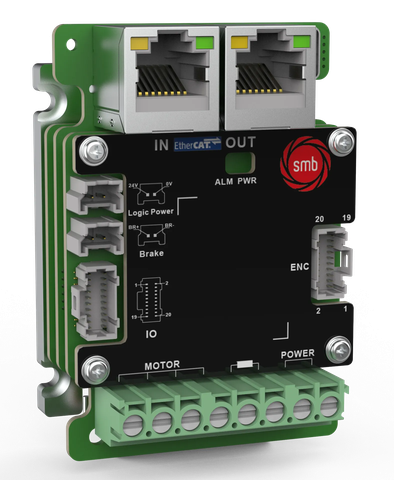 MAT-SDE3-LV-7020-NC-E
SDE3 Serisi 750 W EtherCAT Servo Sürücü — Kasasız
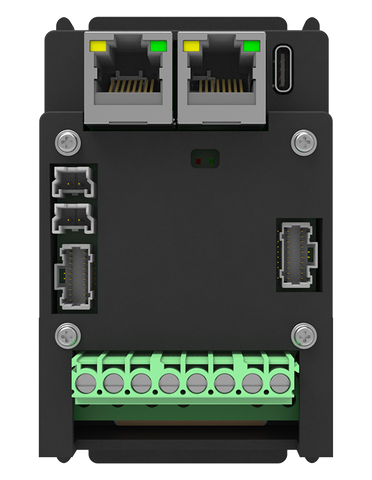 MAT-SDE3-LV-7020-CS-E
SDE3 Serisi 750 W EtherCAT Servo Sürücü — Kasalı
 MAT-SDU3-MP-040-D3-E
SDU3 Serisi 400 W Üç Faz 380 V AC EtherCAT Servo Sürücü
 MAT-SDU3-MP-075-D3-E
SDU3 Serisi 750 W Üç Faz 380 V AC EtherCAT Servo Sürücü
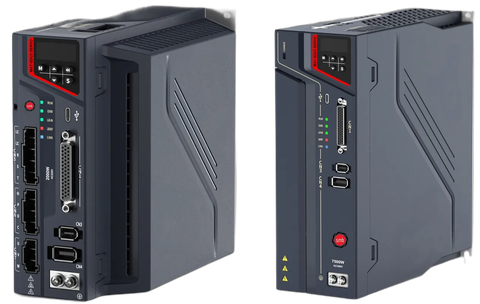 MAT-SDU3-MP-100-D3-E
SDU3 Serisi 1 kW Üç Faz 380 V AC EtherCAT Servo Sürücü
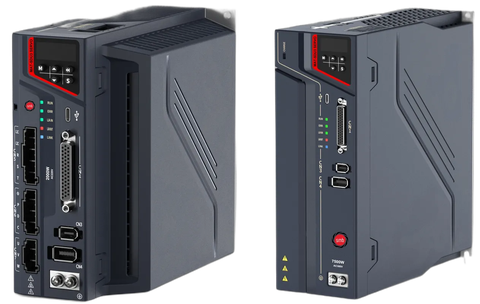 MAT-SDU3-MP-150-D3-E
SDU3 Serisi 1,5 kW Üç Faz 380 V AC EtherCAT Servo Sürücü
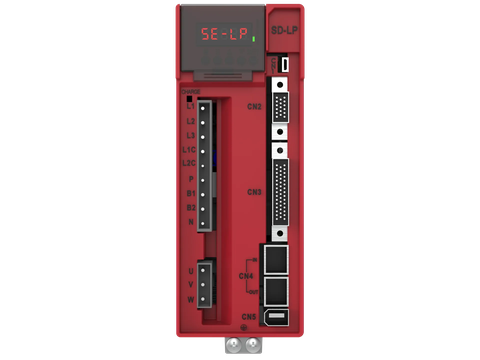 SD-LP-04-D1-C
SD-LP 400 W Tek/Üç Faz 220 V AC CANopen Servo Sürücü
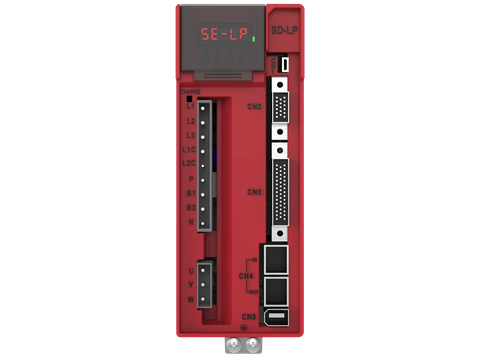 SD-LP-07-D1-C
SD-LP 750 W Tek/Üç Faz 220 V AC CANopen Servo Sürücü
 SD-LP-10-D1-C
SD-LP 1 kW Tek/Üç Faz 220 V AC CANopen Servo Sürücü
 SD-LP-15-D1-C
SD-LP 1,5 kW Tek/Üç Faz 220 V AC CANopen Servo Sürücü
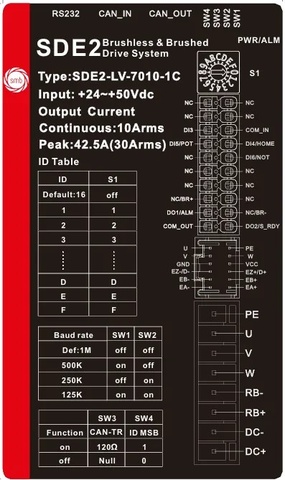
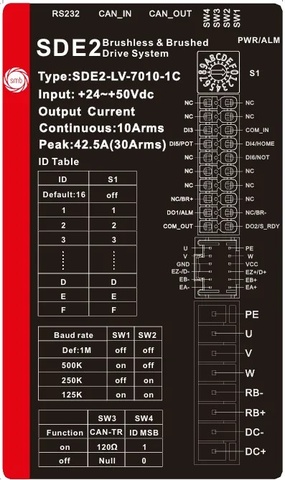 MAT-SDE2-LV-7010-CS-C
SDE2 Serisi 400 W CANopen Servo Sürücü — Kasalı
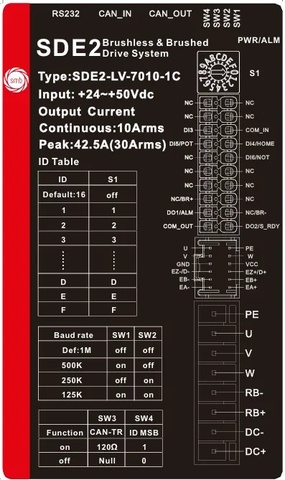 MAT-SD2E2-LV-7030-CS-C
SD2E2 Serisi 2 × 1,2 kW Çift Eksen CANopen Servo Sürücü — Kasalı
SMB kontrolcüleri CODESYS ile programlanır: IEC 61131-3 dilleri, tümleşik hareket kontrolü ve makine mantığı ile eksenleri tek projede toplayan bir ortam.
PLCopen Motion Control fonksiyon blokları her eksene aynı standart arayüzü kazandırır; böylece sahada kanıtlanmış makine kodu projeden projeye taşınır.
SMB servo sürücüleri CiA 402 sürücü profilini uygular: EtherCAT ve CANopen üzerinde aynı durum makinesi, aynı çalışma modları.
Her eksenin görevi, kontrol modu ve o eksendeki sürücü–motor çifti.
CSP · EtherCAT
CSP · EtherCAT
PP · Modbus RTU
CSP: senkron konum · CSV: senkron hız · CST: senkron tork · PP: profil konum. Seri seçimi yük ve besleme gerilimine göre kesinleşir.
Gereksinimden desteğe; her adımda kullanılan SMB ürünleri ve araçları.
Her eksenin hareket profili, yükü ve çevrim süresi toplanır; tork, hız ve atalet oranı eksen başına hesaplanır.
Ağ (EtherCAT, CANopen, Modbus RTU), kontrolcü ve eksen başına sürücü–motor eşleşmesi seçilir; güvenlik ve güç tarafı bu adımda çizilir.
Güç ve enkoder kabloları ayrı kanallardan, ekranları 360° bağlanarak çekilir; sürücü girişine EMI filtresi, rejeneratif yükte fren direnci konur.
CODESYS projesinde eksenler PLCopen blokları ile tanımlanır; sürücüler ESI/EDS dosyalarıyla ağa eklenir ve CiA 402 durum makinesiyle sürülür.
Kablolama ve yön kontrolünden sonra kazançlar ayarlanır, referanslama yapılır; operatör ekranı makinenin reçetelerini taşır.
Arıza kodları, yedek parça, firmware ve eğitim; aynı mühendislik ekibinden.
Donanım, yazılım, mühendislik ve yaşam döngüsü.
Kontrolcü, servo sürücü, motor, kablo ve konnektör; uyumu doğrulanmış tek set.
CODESYS projesi, PLCopen hareket blokları ve bu makineye özel uygulama bilgisi.
Boyutlandırma, mimari, devreye alma ve ayar; sahada ve uzaktan.
Kılavuzlar, ESI/EDS dosyaları, yedek parça ve eğitim.
Bu sektördeki mühendislerin en sık sorduğu konular; her biri cevaplar, kontrol listeleri ve arıza giderme adımlarıyla.